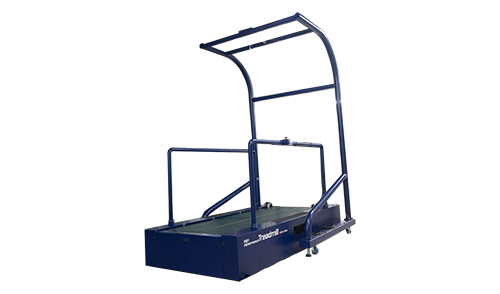
フォースプレート内蔵 トレッドミル HPTシリーズ
-
 ハイパフォーマンストレッドミドル
ダウンロード
実路面をシミュレートする、負荷制御モード搭載
目標負荷を設定し、フォースプレートのFy(推進力)に応じたフォースフィードバック制御を行う負荷制御モードを搭載しています。
たとえば、
- トレッドミル上で平地歩行に近い快適歩行を模擬、免荷装置などと併用しリハビリに応用。
- 高負荷を掛け、大きな推進力を発揮させるトレーニングに応用。
- 氷上のような低ミュー路を模擬させる etc.
これまで実際の路面では不可能であった状況や、危険を伴う状況を模擬し、トレッドミル上で実施することが可能です。
(安全を確保するために、必ず懸架装置など周辺の安全装置と併用してください)
様々な動きを創り出せる、ベルト独立コントロール機能
様々な実験シチュエーションのために、左右のベルト速度は独立してコントロール可能です。
走行モードは、プログラムモードで動作させることも可能で、予め設定された加速、一定速、減速などに従って自動運転することも可能です。
フォースプレート合成6分力演算機能
トレッドミル用として新開発のフォースプレートを用いることで、センサ周囲領域での精度向上を図り、左右フォースプレートの値を合算した場合の精度向上を図っています。
計測データは左右分離のデータと、合算データの両方をモニタ・RECすることが可能です。
日本製・メンテナンスサポート契約
トレッドミルは動力機構を持つ計測システムでありメンテナンスサポートが重要です。
フォースプレートから、機構まで、すべて国内で設計・製作・校正されており、トラブルへの迅速な対応、カスタム対応など、安心してご使用いただけます。
急なトラブルやアップデートに備える、メンテナンスサポート契約も用意しております。
導入先

立命館大学様(デュアルベルト)
アローズジム様(シングルベルト)
同志社大学様(ハイブリッドモデル)
シングルベルトモデル
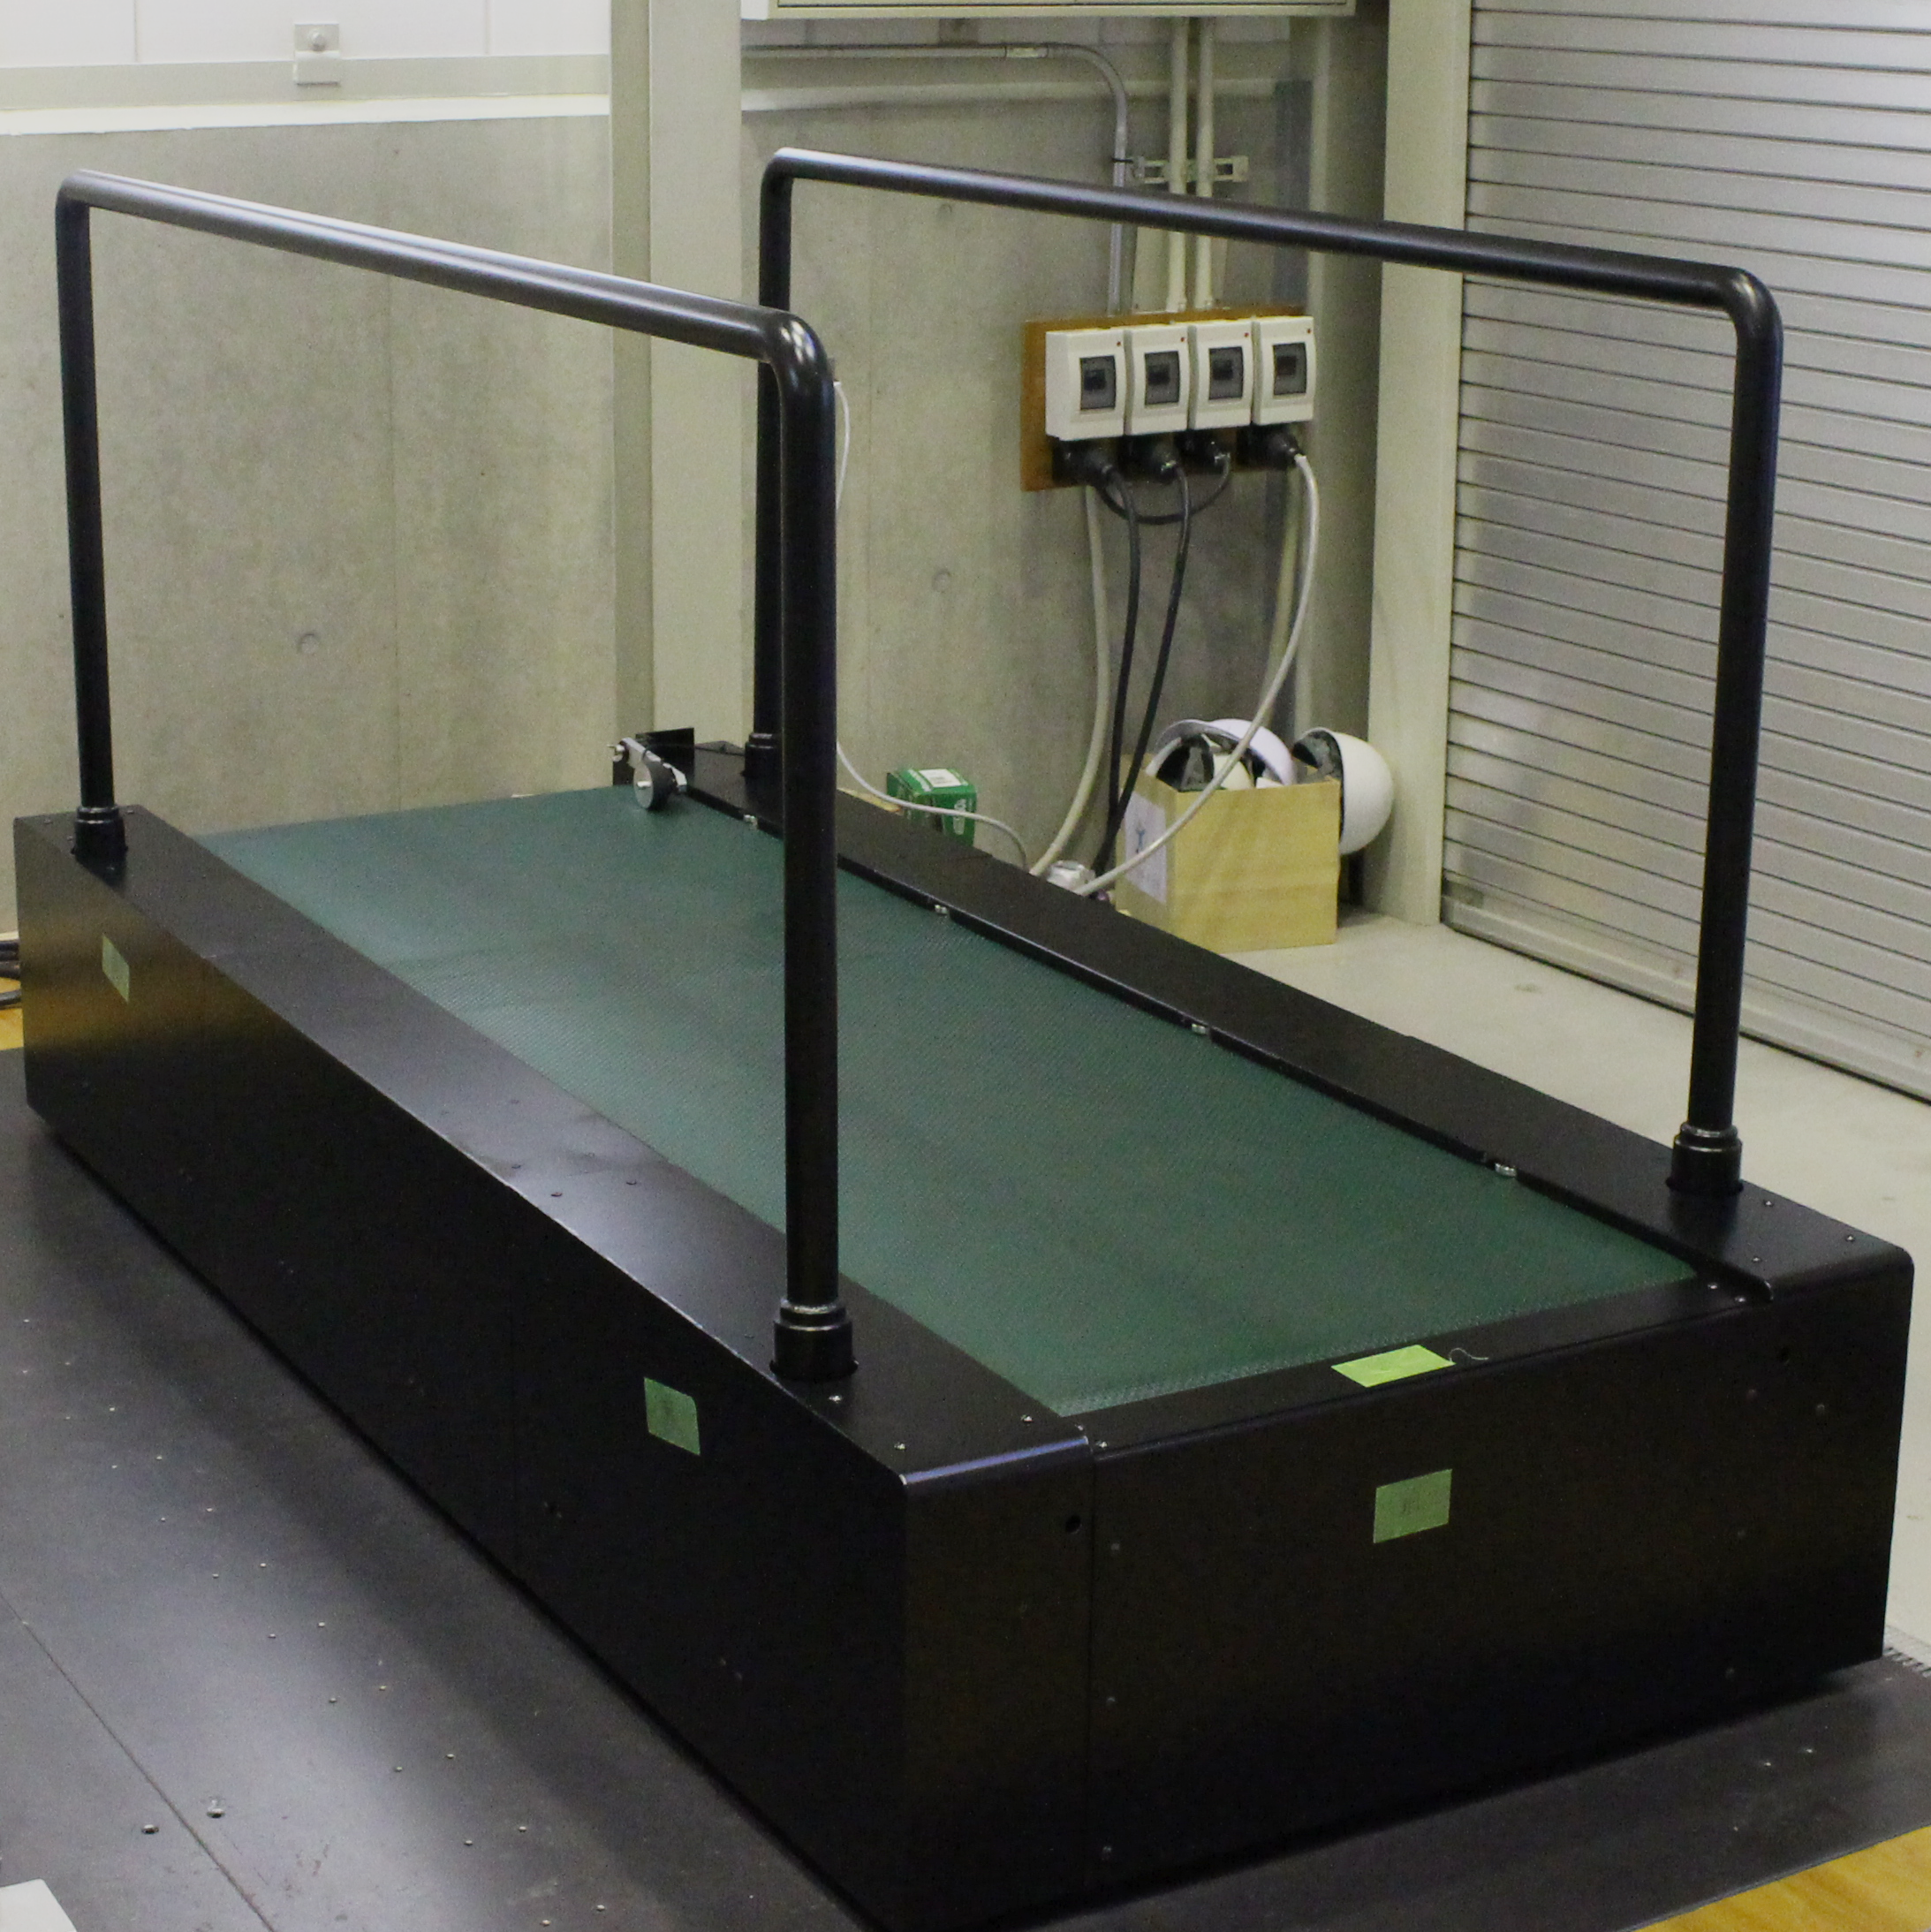 走行計測では、両足が同時に接地するタイミングはなく(片方のみ接地するか両足が遊脚)、1枚のフォースプレートで計測することができます。またベルトのつなぎ目を気にすることなく、集中して走行することができます。負荷制御モードでは、あえて高負荷をかけることで坂道走行やタイヤ引きのようなトレーニングにも応用できます。
デュアルベルトモデル
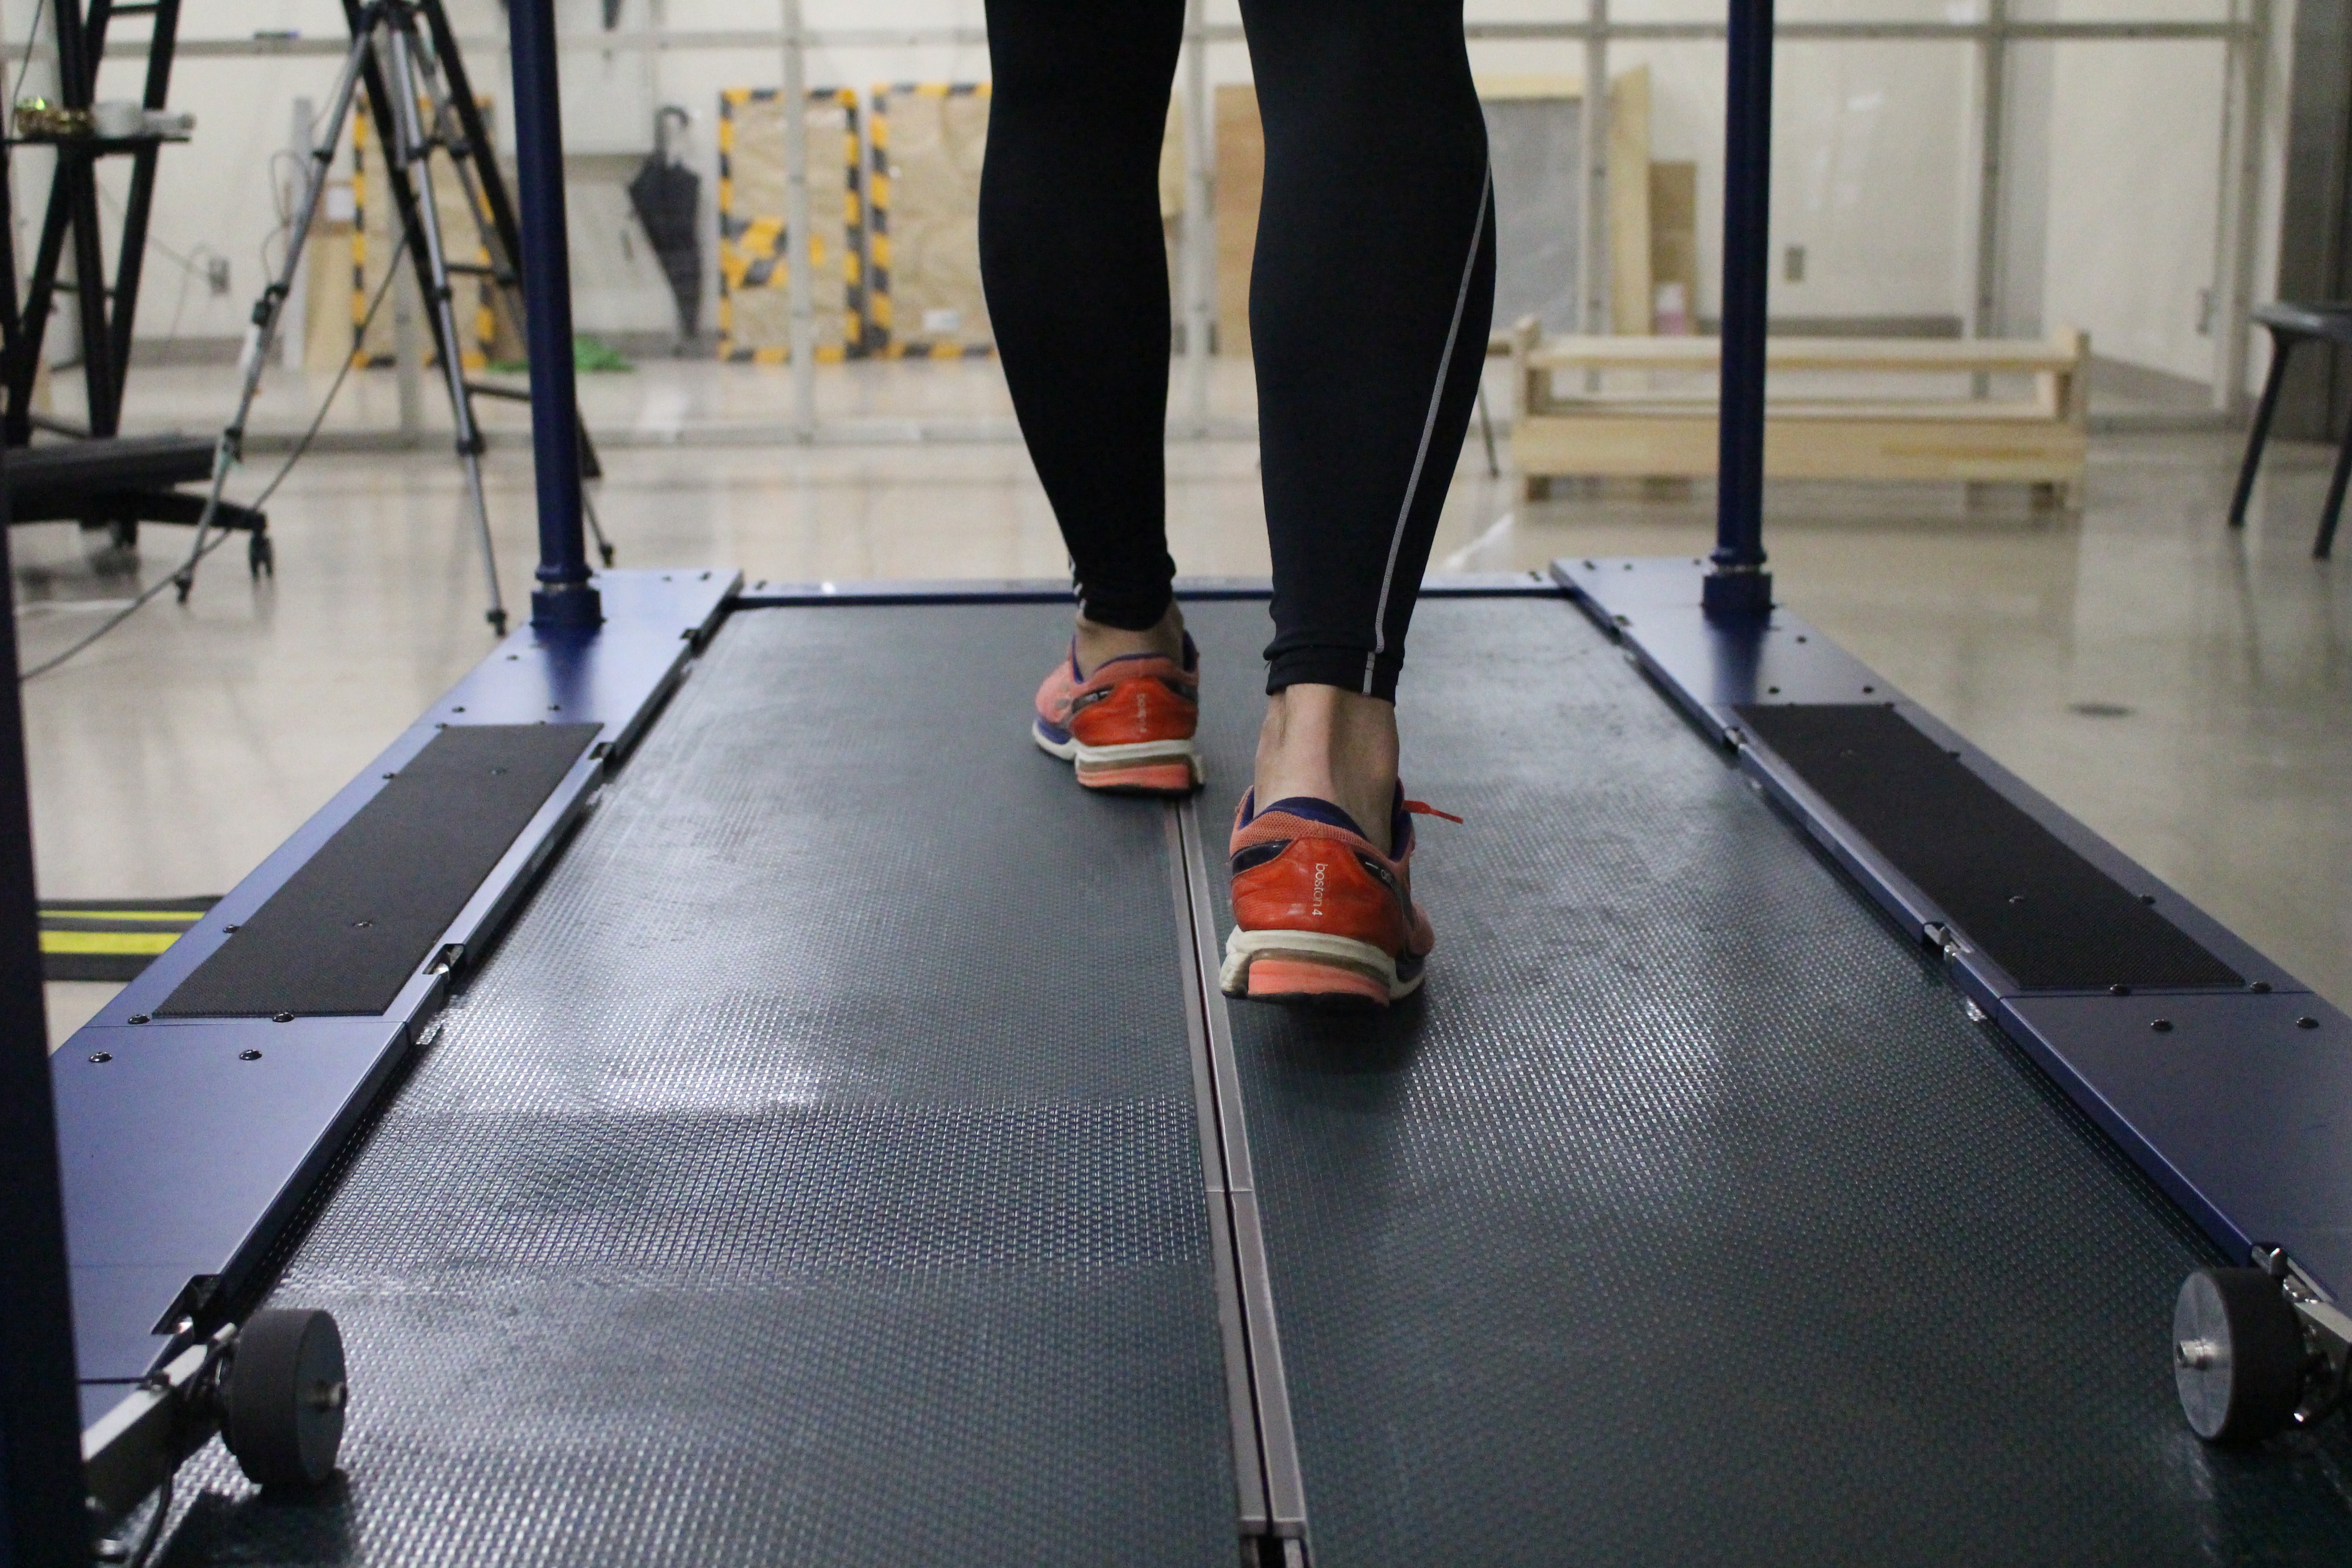
歩行計測では両足がトレッドミルに同時に設置する瞬間がありますが、デュアルベルトタイプは左右にフォースプレートを独立して配置しているため、左右の足それぞれの6分力データを計測することができます、
左右のベルト速度を個別にコントロールできるため、リハビリやアシストスーツ開発にも応用が期待できます。
2枚のフォースプレートを合成処理することでフォースプレート1枚のデータとして取得することが出来ます。
ハイブリッドモデル
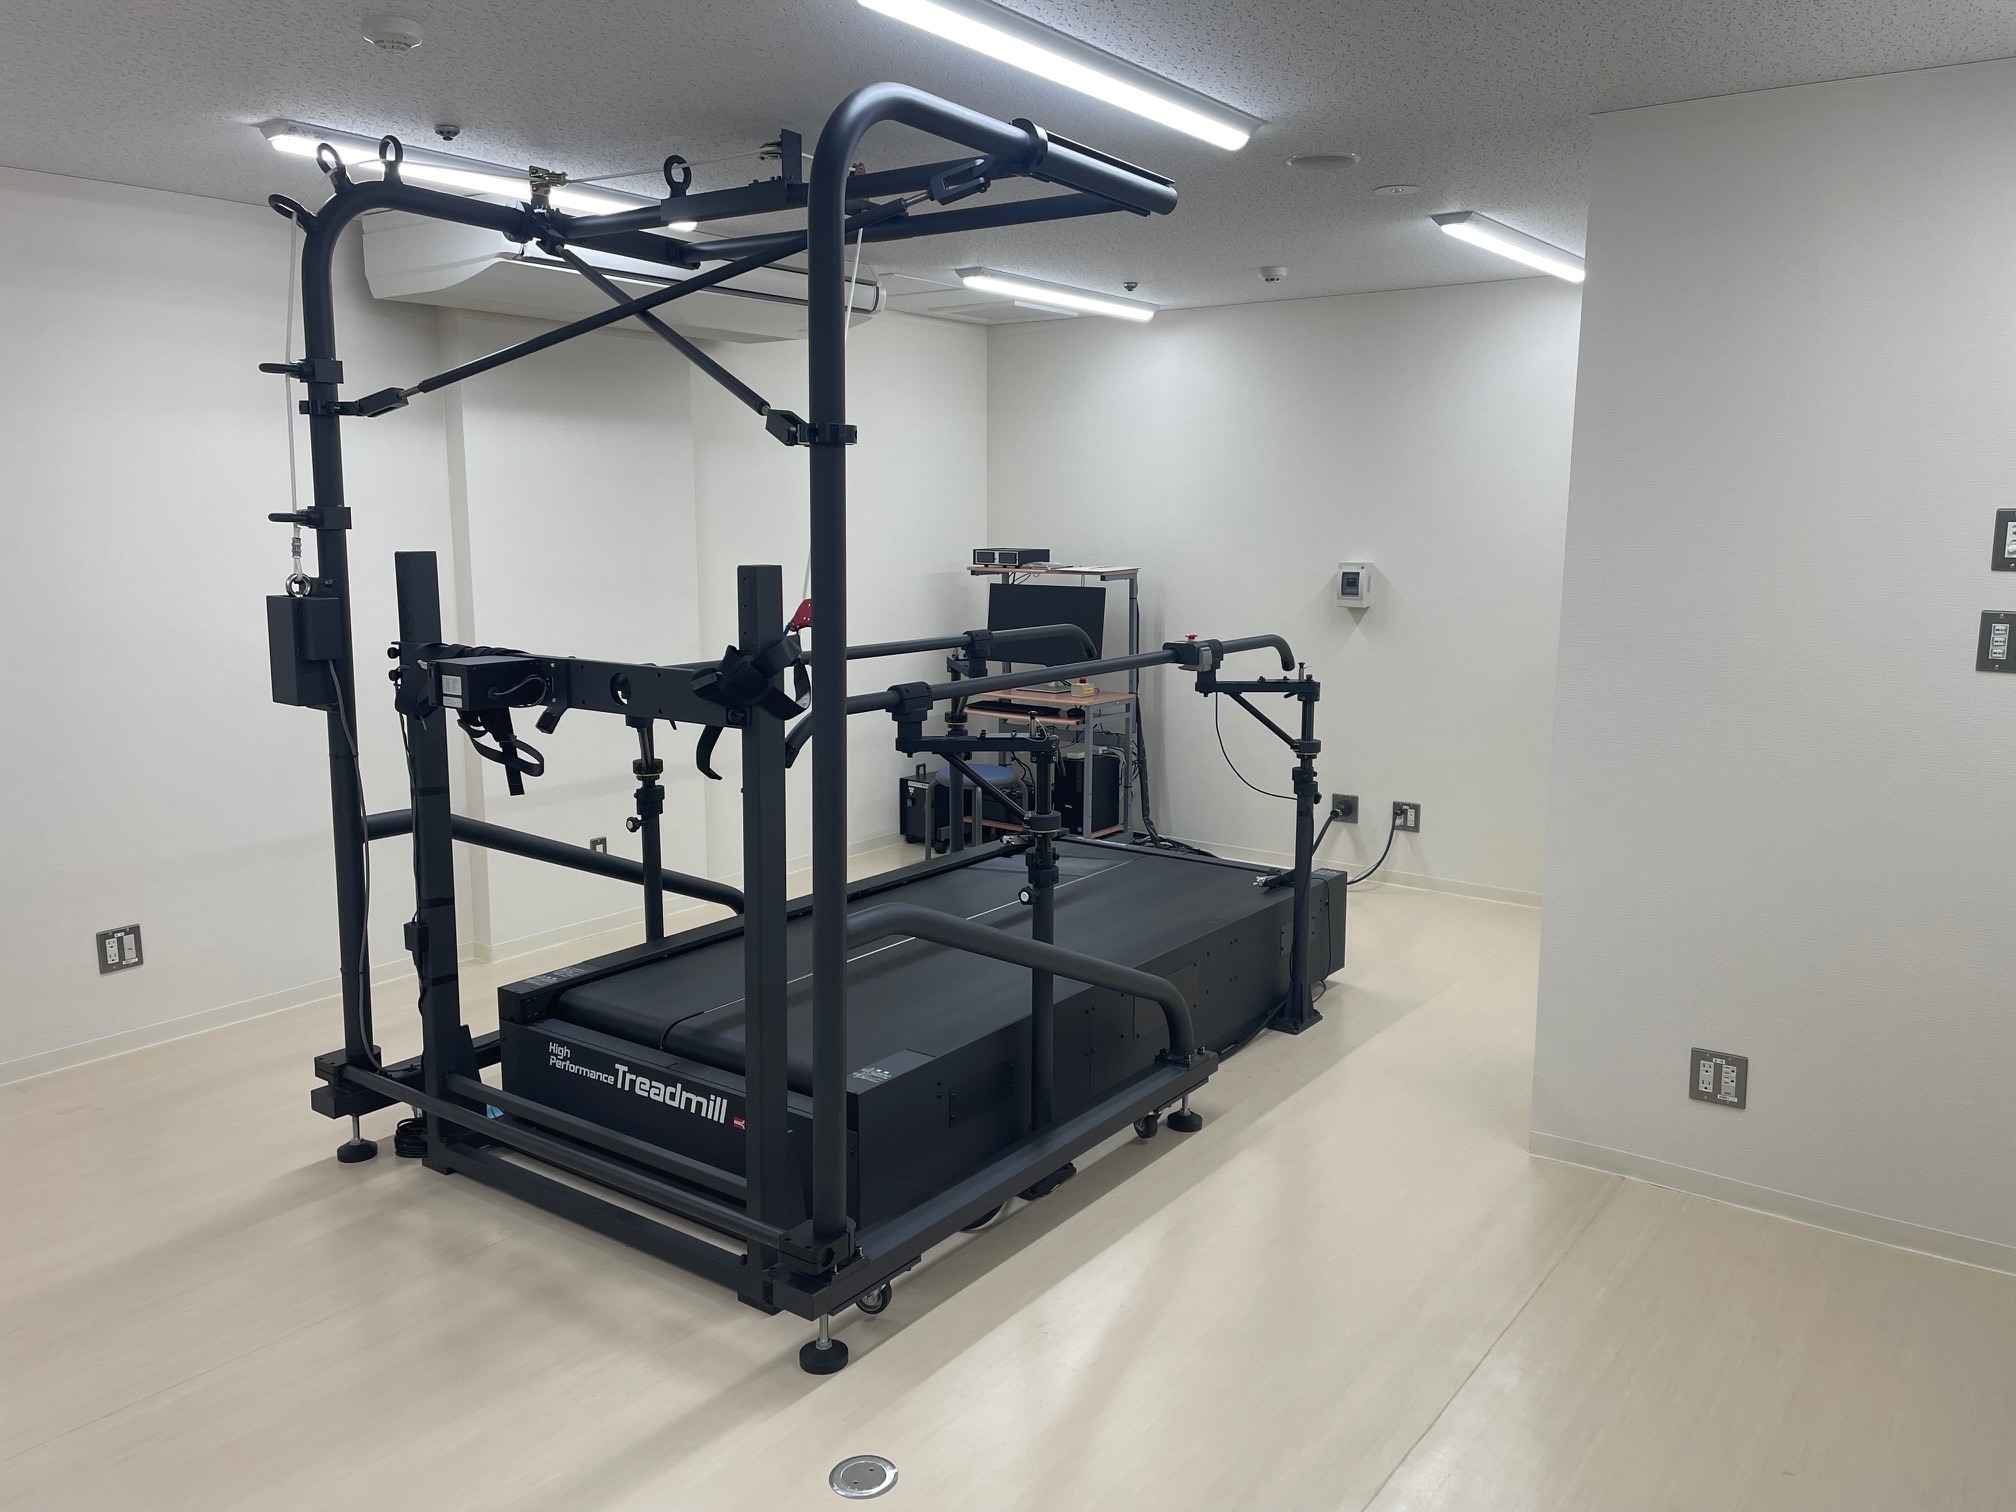
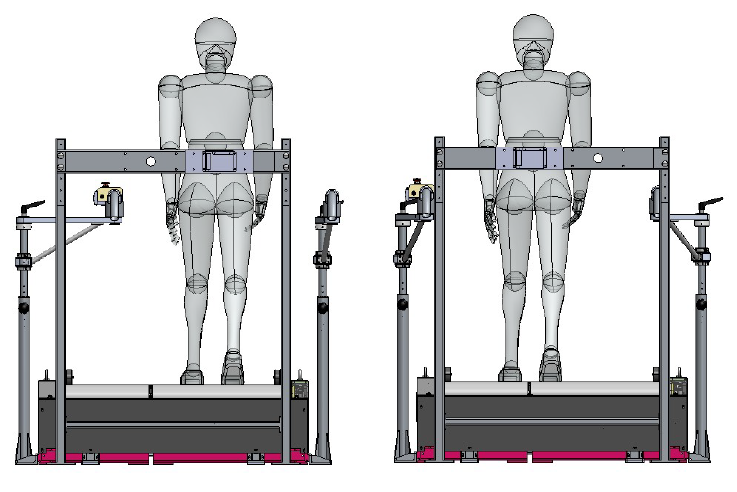
手すりの位置を調節するだけで、シングルベルト、デュアルベルトどちらにも対応したハイブリッドモデルです。
【ベルト制御プログラム】
 付属ソフトウェアよりベルトの速度制御を行います。
デュアルベルトタイプの場合、左右の速度を独立してコントロールすることが出来ます。
また、プログラム運転モードを備え、加速、減速、一定速など、予めプログラムされた動きで動作させることも可能です。
仕様
| Type | シングルベルトモデル | デュアルベルトモデル | ハイブリッドモデル | ||
|---|---|---|---|---|---|
| 型 式 | HPT-2200S | HPT-2200D | HPT-2200H | ||
| 外形寸法 | 820(W)×2380(D)×375(H)mm | 1000(W)×2380(D)×375(H)mm | 1120(W)×2380(D)×375(H)mm | ||
| ベルトサイズ | 1800mm×600mm | 1800mm×400mm×2 pieces | 1800mm×600mm 1800mm×400mm |
||
| 電 源 | 三相交流 200V (1台) | 三相交流 200V (2台) | 三相交流 200V (2台) | ||
| 最大速度 | 30km/h | 30km/h | 30km/h | ||
| 定格容量 | Fx,Fy:±3000N/Fz:+6000N Mx:±3000Nm/My,Mz:±1500Nm |
Fx,Fy:±3000N/Fz:+6000N Mx:±3000Nm/My,Mz:±1500Nm |
600mm BeltSide : HPT-2200S と同様 400mm BeltSide : HPT-2200D と同様 |
||
| 許容過負荷 | 150% | 150% | 150% | ||
| 非直線性 | ≦±1% R.O. | ≦±1% R.O. | ≦±1% R.O. | ||
| ヒステリシス | ≦±1% R.O. | ≦±1% R.O. | ≦±1% R.O. | ||
| 干渉度 | ≦±2% R.C. | ≦±2% R.C. | ≦±2% R.C. | ||
| オプション (機能/装置) |
・負荷制御モード ・連動外部カメラオプション ・外部電圧制御モード ・懸架装置 ・VRシステムオプション |
||||